Elección del motor eléctrico al convertir un sistema de correa y polea en transmisión con acoplamiento

Elección del motor eléctrico al convertir un sistema de correa y polea en transmisión con acoplamiento

En muchas máquinas que llevan años funcionando, la transmisión por correa y polea se cuestiona por su carga de mantenimiento: la correa se estira, hay que tensarla de nuevo, las gargantas de la polea se desgastan y el polvo de la correa ensucia el entorno. Como solución se piensa en unir el motor directamente al eje de la máquina mediante un acoplamiento. El cambio es posible, pero si se hace sin cambiar el motor suele acabar con una velocidad equivocada. En este artículo explicamos en qué orden abordar la velocidad del motor, la carcasa, la altura de eje y la alineación al pasar de una transmisión por correa a una transmisión con acoplamiento.
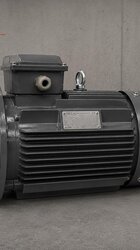
Motor eléctrico trifásico en un banco de pruebas
En una transmisión con acoplamiento, el eje del motor y el de la máquina deben encontrarse en el mismo eje (imagen representativa).

¿Qué ocurre con la velocidad cuando desaparece la relación de poleas?

En una transmisión por correa, la velocidad de giro de la máquina se obtiene multiplicando la velocidad del motor por la relación de diámetros de las poleas. Si hay una polea pequeña en el lado del motor y una grande en el de la máquina, la máquina gira más despacio que el motor; en el caso contrario, más deprisa. En buena parte de los sistemas de correa, esa relación se eligió precisamente para salvar la diferencia entre las velocidades estándar de los motores y la velocidad que necesita la máquina.

El acoplamiento, en cambio, no cambia la velocidad. El eje del motor y el de la máquina giran exactamente a la misma velocidad. Por eso, al pasar de correa a acoplamiento, la primera pregunta es: ¿La velocidad a la que gira hoy el eje de la máquina se acerca a la velocidad nominal de un motor estándar?

  • Si las poleas tienen el mismo diámetro (relación 1:1): La máquina ya gira a la velocidad del motor. Puede pasarse a acoplamiento manteniendo el número de polos del motor actual; el trabajo principal es la disposición mecánica y la alineación.
  • Si la relación es claramente distinta de 1:1: Con el mismo motor, la unión por acoplamiento cambia la velocidad de la máquina. Si la velocidad de la máquina corresponde a otro número de polos (p. ej., 1000 en lugar de 1500 rpm), el motor cambia; si no coincide con ninguna velocidad estándar, se valora un reductor o un variador de frecuencia.

¿Cómo se obtiene la velocidad de la máquina?

Lo más fiable es medir con un tacómetro la velocidad del eje de la máquina en marcha. Si no puede medirse, se obtiene un valor aproximado multiplicando la velocidad nominal de la placa del motor por el diámetro de la polea del motor y dividiendo por el diámetro de la polea de la máquina. El resultado es más exacto si se usa como diámetro de polea el diámetro efectivo dentro de la garganta; el diámetro exterior puede inducir a error. Tenga en cuenta también que el deslizamiento de la correa reduce algo la velocidad.

Si cambia la velocidad, cambian también la carcasa y el par

A igual potencia, un motor de menor velocidad entrega más par al eje, y eso suele requerir una carcasa mayor. Dos modelos de 7,5 kW de la gama de HEM Motor lo muestran:

ModeloPolos / velocidad nominalCarcasa IECPar nominalTensión
132M-4 fundición4 polos / 1460 rpm132M49,1 Nm400/690 V (Δ/Y), 50 Hz
160M-6 fundición6 polos / 970 rpm160M73,8 Nm400/690 V (Δ/Y), 50 Hz

En una máquina que la correa reduce desde un motor de 1460 rpm hasta unas 970 rpm, el par que llega al eje de la máquina en la disposición por correa también ha aumentado en la proporción de las poleas. Al pasar a acoplamiento, ese aumento de par debe proporcionarlo ahora el propio motor; por eso el mayor par nominal del motor de 6 polos es una necesidad. Como la carcasa crece de 132M a 160M, la bancada también cambia. Para la relación carcasa–potencia consulte la tabla de carcasas IEC y potencias, y para los valores de par la tabla de pares.

No base la elección de la potencia solo en la placa del motor antiguo. La disposición por correa tiene pérdidas en la correa; la de acoplamiento no. Esta diferencia suele ser pequeña, sin embargo; lo que realmente decide es la carga de la máquina, la condición de arranque y el tiempo de funcionamiento.

Disposición mecánica: bancada, altura de eje y extremo de eje

En una transmisión por correa, el motor suele colocarse al lado o debajo de la máquina, sobre carriles tensores o una base basculante. En una transmisión con acoplamiento, el eje del motor tiene que quedar en el mismo eje que el de la máquina. Esto cambia la disposición desde el principio:

  • Altura de eje: El número del código de carcasa IEC indica la altura del eje del motor sobre la base de las patas. Si la altura del eje de la máquina es distinta, hace falta una bancada mecanizada con precisión o suplementos bajo el motor.
  • Rigidez de la bancada: Un carril tensor no ofrece una base lo bastante estable en una transmisión con acoplamiento. Reunir motor y máquina sobre un bastidor común y rígido facilita mantener la alineación.
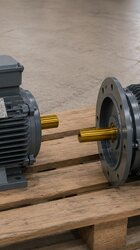
  • Extremo de eje y cubo del acoplamiento: El agujero y el chavetero del cubo del acoplamiento deben corresponder al eje del motor. Compruebe si la longitud de eje que bastaba para la polea sirve también para el cubo del acoplamiento.
  • Forma de montaje: En las transmisiones con acoplamiento la disposición más habitual es el motor B3 con patas. Si el motor se va a unir a la máquina mediante una brida intermedia, se estudia la opción con brida. Las formas de montaje se ofrecen según la carcasa y el tamaño de la brida se confirma en el pedido.

El diámetro y la longitud del eje, la altura de eje y la distancia entre agujeros de las patas figuran por carcasa en el catálogo técnico y de productos y en los planos técnicos 2D. Diseñe la bancada a partir de esos planos.


Los precios y datos técnicos están en las páginas de producto; elija el modelo y haga su pedido en línea.

Alineación: el verdadero trabajo de una transmisión con acoplamiento

La correa tolera hasta cierto punto pequeños errores de alineación. El acoplamiento, en cambio, une los ejes del motor y de la máquina y traslada el error directamente a los rodamientos. Los acoplamientos elásticos absorben algo de desalineación, pero esa tolerancia no justifica prescindir de la alineación.

  • Desalineación paralela: Los dos ejes son paralelos, pero sus ejes geométricos están desplazados arriba-abajo o a izquierda-derecha. Suele corregirse con suplementos y tornillos de empuje laterales.
  • Desalineación angular: Los ejes forman un ángulo entre sí. Se detecta porque la separación entre las caras del acoplamiento no es igual en todo el contorno.
  • Pata coja: Si una de las patas del motor no apoya del todo en la base, la carcasa se deforma al apretar el perno y la alineación se pierde. Antes de alinear se comprueba cada pata por separado.
  • Separación del acoplamiento: Se respeta la separación entre caras indicada por el fabricante del acoplamiento; el movimiento axial del motor no debe comprimir el acoplamiento.

La alineación se hace con regla y galgas en aplicaciones sencillas y con comparadores o un equipo de alineación láser en trabajos precisos. Se toman como referencia los valores admitidos por el fabricante del acoplamiento. Tras la primera puesta en marcha, es buena práctica volver a comprobar la alineación cuando el motor y la máquina han alcanzado la temperatura de trabajo. Para los primeros pasos de energización, consulte nuestro artículo sobre la puesta en marcha.

Ejemplo: paso de un mezclador por correa a acoplamiento (hipotético)

La secuencia siguiente es un ejemplo hipotético construido para explicar; no es una aplicación real de un cliente. Supongamos que un mezclador funciona con un motor de 7,5 kW y 1460 rpm mediante correa y poleas. La velocidad medida del eje de la máquina es de unas 970 rpm.

  • Calcule la relación: 1460 / 970 ≈ 1,5. Con acoplamiento, el mismo motor de 4 polos aceleraría la máquina unas 1,5 veces.
  • Determine el número de polos: La velocidad objetivo se acerca a la velocidad nominal de un motor de 6 polos. En la gama de HEM Motor, el modelo 160M-6 de fundición de 7,5 kW tiene una velocidad nominal de 970 rpm.
  • Revalúe la carga: Si la potencia seguirá siendo de 7,5 kW se comprueba junto con la carga del mezclador, la densidad del producto y la condición de arranque. En este ejemplo se supone que la potencia no cambia.
  • Rediseñe la bancada: Como la carcasa es 160M, la altura de eje y los agujeros de las patas difieren del antiguo motor 132M. El bastidor común se prepara a partir del plano técnico según la altura del eje de la máquina.
  • Alinee y compruebe: Se elimina la pata coja, la desalineación paralela y angular se lleva a los valores del acoplamiento y, tras la primera marcha, se hace una comprobación de alineación en caliente.

Otros modelos de ejemplo de potencia similar

  • 160M-4 fundición: 11 kW (15 HP), 4 polos, 1465 rpm, IEC 160M, 400/690 V (Δ/Y), 50 Hz, IP55, aislamiento clase F.
  • 160L-6 fundición: 11 kW (15 HP), 6 polos, 970 rpm, IEC 160L, 400/690 V (Δ/Y), 50 Hz, IP55, aislamiento clase F.

A 11 kW, los modelos de 4 y 6 polos tienen ambos una altura de eje de 160, pero 160M y 160L difieren en la distancia entre patas y en la longitud de la carcasa. Los precios actuales están en las páginas de producto.

Datos que debe enviarnos al pasar a transmisión con acoplamiento

  • Foto de la placa del motor actual (potencia, velocidad, carcasa, tensión)
  • Diámetros de las poleas del motor y de la máquina, o la velocidad medida del eje de la máquina
  • Tipo de máquina, características de la carga, condición de arranque y horas de funcionamiento diarias
  • Altura y diámetro del eje de la máquina y tipo de acoplamiento que se usará
  • Forma de montaje (B3, con brida o B35) y estado de la bancada
  • Tensión de red y método de arranque

Consulte los modelos adecuados y los precios actuales en la página comprar motores eléctricos. Si nos escribe con los datos de las poleas y la placa del motor a través de la página de envío de placas o de nuestra página de contacto, determinaremos juntos la velocidad y el modelo adecuados para el acoplamiento.

Modelos de HEM Motor relacionados con este artículo

Las tarjetas muestran modelos de ejemplo relacionados con el tema. El motor adecuado no se elige solo por la potencia: compare velocidad, tensión, montaje, eje y medidas de conexión en la página del producto; si tiene dudas, envíe una foto de la placa del motor actual por WhatsApp.

Motor eléctrico 7,5 kW 1500 rpm con carcasa de fundición 132M-4

132M-4

7,5 kW · 1500 rpm

  • Carcasa de fundición · IEC 132M
  • 1460 rpm · IP55
  • Montaje: B3 patas; brida (B5/B14/B35) según carcasa — se confirma en el pedido

392,38 US$ (350,17 €)

Ver producto
Motor eléctrico 7,5 kW 1000 rpm con carcasa de fundición 160M-6

160M-6

7,5 kW · 1000 rpm

  • Carcasa de fundición · IEC 160M
  • 970 rpm · IP55
  • Montaje: B3 patas; brida (B5/B14/B35) según carcasa — se confirma en el pedido

575,79 US$ (513,85 €)

Ver producto
Motor eléctrico 11 kW 1500 rpm con carcasa de fundición 160M-4

160M-4

11 kW · 1500 rpm

  • Carcasa de fundición · IEC 160M
  • 1465 rpm · IP55
  • Montaje: B3 patas; brida (B5/B14/B35) según carcasa — se confirma en el pedido

565,14 US$ (504,35 €)

Ver producto

Artículos similares