Choisir le moteur électrique en passant d'un système courroie-poulie à un entraînement par accouplement

Choisir le moteur électrique en passant d'un système courroie-poulie à un entraînement par accouplement

Sur bien des machines en service depuis des années, l'entraînement par courroie et poulie est remis en question à cause de sa charge de maintenance : la courroie s'allonge, il faut la retendre, les gorges des poulies s'usent et la poussière de courroie salit l'environnement. La solution qui vient à l'esprit est de relier directement le moteur à l'arbre de la machine par un accouplement. Ce changement est possible, mais s'il est fait sans changer de moteur, il aboutit souvent à une mauvaise vitesse. Dans cet article, nous expliquons dans quel ordre traiter la vitesse du moteur, la carcasse, la hauteur d'axe et l'alignement lors du passage d'un entraînement par courroie à un entraînement par accouplement.
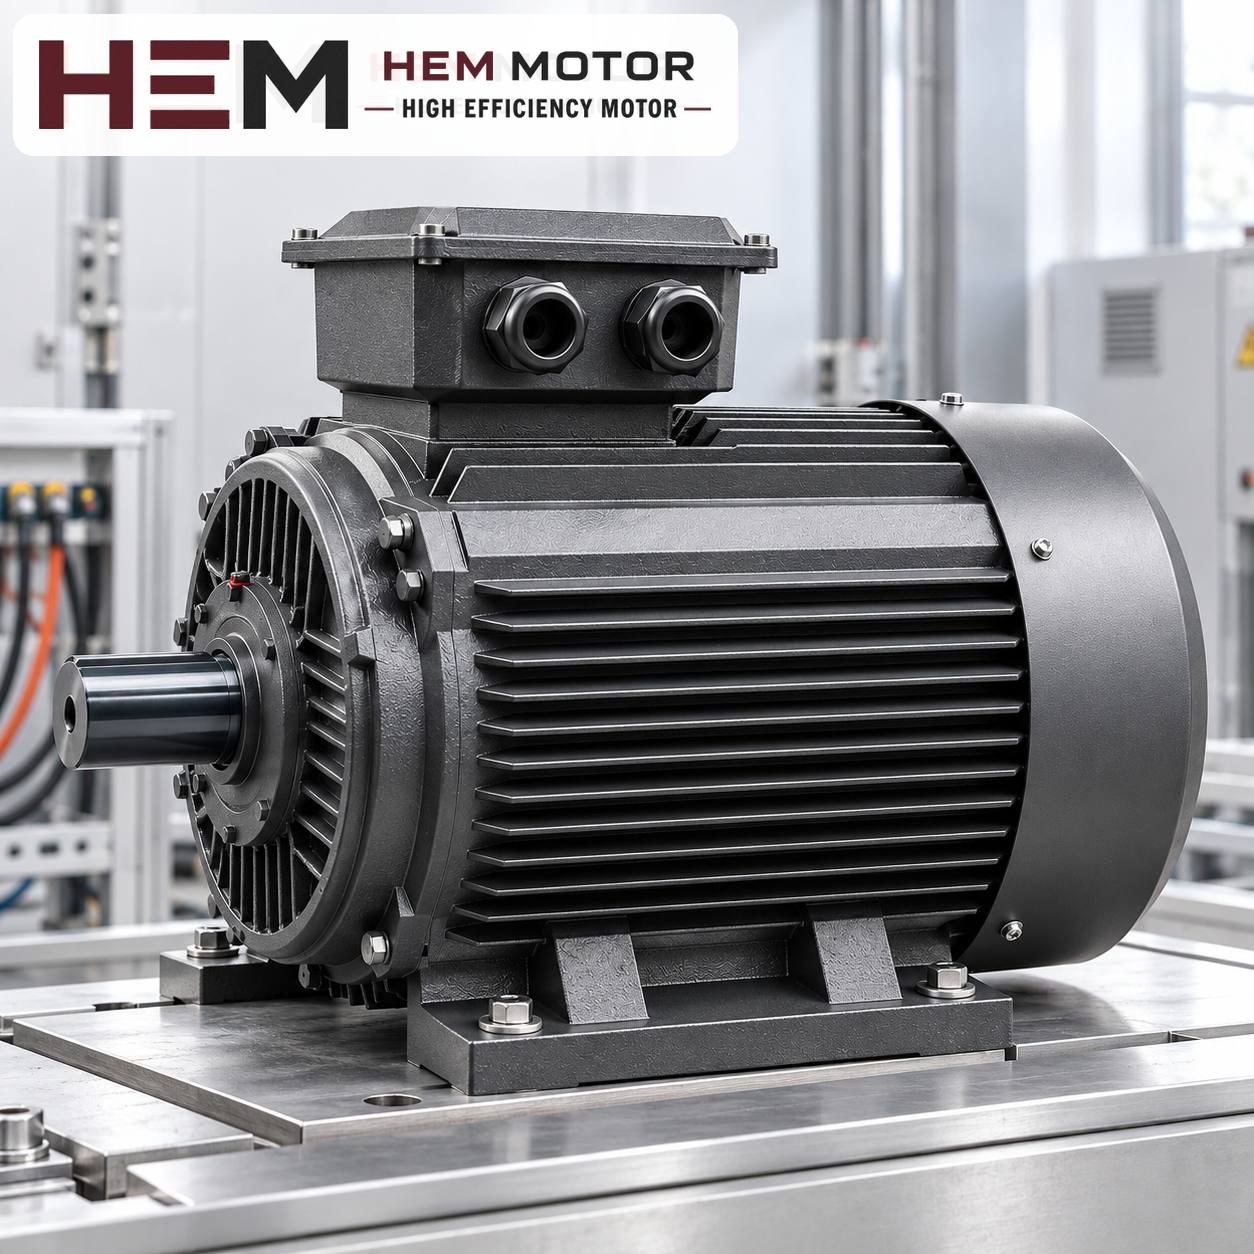
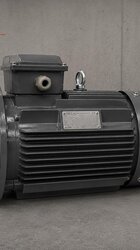
Moteur électrique triphasé sur un banc d'essai
Dans un entraînement par accouplement, l'arbre moteur et l'arbre de la machine doivent se rejoindre sur le même axe (image représentative).

Que devient la vitesse quand le rapport de poulies disparaît ?

Dans un entraînement par courroie, la vitesse de rotation de la machine s'obtient en multipliant la vitesse du moteur par le rapport des diamètres de poulies. Avec une petite poulie côté moteur et une grande côté machine, la machine tourne moins vite que le moteur ; dans le cas inverse, plus vite. Dans une bonne partie des systèmes à courroie, ce rapport a justement été choisi pour combler l'écart entre les vitesses standard des moteurs et la vitesse dont la machine a besoin.

Un accouplement, lui, ne modifie pas la vitesse. L'arbre moteur et l'arbre de la machine tournent exactement à la même vitesse. Lors du passage de la courroie à l'accouplement, la première question est donc : la vitesse à laquelle tourne aujourd'hui l'arbre de la machine est-elle proche de la vitesse nominale d'un moteur standard ?

  • Si les poulies ont le même diamètre (rapport 1:1) : la machine tourne déjà à la vitesse du moteur. On peut passer à l'accouplement en conservant le nombre de pôles du moteur actuel ; le travail principal porte sur l'implantation mécanique et l'alignement.
  • Si le rapport diffère nettement de 1:1 : avec le même moteur, un raccordement par accouplement modifie la vitesse de la machine. Si la vitesse de la machine correspond à un autre nombre de pôles (p. ex. 1000 au lieu de 1500 tr/min), le moteur change ; si elle ne correspond à aucune vitesse standard, on envisage un réducteur ou un variateur de fréquence.

Comment connaître la vitesse de la machine ?

Le moyen le plus fiable est de mesurer la vitesse de l'arbre de la machine en marche avec un tachymètre. Si la mesure est impossible, on obtient une valeur approchée en multipliant la vitesse nominale de la plaque moteur par le diamètre de la poulie moteur, puis en divisant par le diamètre de la poulie machine. Le résultat est plus juste si l'on prend comme diamètre de poulie le diamètre primitif dans la gorge ; le diamètre extérieur peut induire légèrement en erreur. Tenez compte aussi du glissement de la courroie, qui réduit un peu la vitesse.

Si la vitesse change, la carcasse et le couple changent aussi

À puissance égale, un moteur plus lent fournit un couple plus élevé à l'arbre, ce qui exige généralement une carcasse plus grande. Deux modèles de 7,5 kW de la gamme HEM Motor l'illustrent :

ModèlePôles / vitesse nominaleCarcasse CEICouple nominalTension
132M-4 fonte4 pôles / 1460 tr/min132M49,1 Nm400/690 V (Δ/Y), 50 Hz
160M-6 fonte6 pôles / 970 tr/min160M73,8 Nm400/690 V (Δ/Y), 50 Hz

Sur une machine que la courroie ramène d'un moteur de 1460 tr/min à environ 970 tr/min, le couple qui arrive à l'arbre de la machine dans le montage à courroie a lui aussi été multiplié par le rapport des poulies. En passant à l'accouplement, cette augmentation de couple doit désormais être fournie par le moteur lui-même ; le couple nominal plus élevé du moteur 6 pôles est donc une nécessité. La carcasse passant de 132M à 160M, le socle change également. Pour la relation carcasse–puissance, voir le tableau carcasses CEI et puissances, et pour les valeurs de couple le tableau des couples.

Ne fondez pas le choix de la puissance sur la seule plaque de l'ancien moteur. Le montage à courroie comporte des pertes dans la courroie ; le montage par accouplement n'en a pas. Cet écart reste toutefois généralement faible ; ce qui décide vraiment, c'est la charge de la machine, les conditions de démarrage et la durée de fonctionnement.

Implantation mécanique : socle, hauteur d'axe et bout d'arbre

Dans un montage à courroie, le moteur est généralement placé à côté ou en dessous de la machine, sur des glissières de tension ou un socle basculant. Dans un montage par accouplement, l'arbre moteur doit se trouver sur le même axe que l'arbre de la machine. Cela change l'implantation dès le départ :

  • Hauteur d'axe : le nombre du code de carcasse CEI indique la hauteur de l'arbre moteur au-dessus du plan de pose des pattes. Si la hauteur de l'arbre de la machine est différente, il faut sous le moteur un socle usiné avec précision ou des cales.
  • Rigidité du socle : une glissière de tension n'offre pas une assise suffisamment stable pour un montage par accouplement. Réunir le moteur et la machine sur un châssis commun et rigide facilite le maintien de l'alignement.
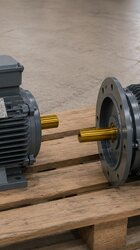
  • Bout d'arbre et moyeu d'accouplement : l'alésage et la rainure de clavette du moyeu d'accouplement doivent correspondre à l'arbre moteur. Vérifiez si une longueur d'arbre suffisante pour une poulie convient aussi au moyeu d'accouplement.
  • Forme de montage : dans les entraînements par accouplement, la disposition la plus courante est le moteur à pattes B3. Si le moteur doit être relié à la machine par une bride intermédiaire, l'option à bride est étudiée. Les formes de montage sont proposées selon la carcasse et la taille de bride est confirmée à la commande.

Le diamètre et la longueur d'arbre, la hauteur d'axe et l'entraxe des trous de pattes figurent par carcasse dans le catalogue technique et produits et dans les plans techniques 2D. Concevez le socle d'après ces plans.


Les prix et données techniques figurent sur les pages produit ; choisissez le modèle et commandez en ligne.

Alignement : le vrai travail d'un entraînement par accouplement

Une courroie tolère dans une certaine mesure de petites erreurs d'alignement. Un accouplement, en revanche, solidarise les arbres du moteur et de la machine et transmet l'erreur directement aux roulements. Les accouplements élastiques absorbent un certain désalignement, mais cette tolérance ne justifie pas de se dispenser d'alignement.

  • Désalignement parallèle : les deux arbres sont parallèles mais leurs axes sont décalés vers le haut ou le bas, à gauche ou à droite. On le corrige généralement avec des cales et des vis de poussée latérales.
  • Désalignement angulaire : les axes des arbres forment un angle entre eux. On le repère à un écart entre les faces de l'accouplement qui n'est pas le même sur toute la circonférence.
  • Patte boiteuse : si l'une des pattes du moteur ne porte pas entièrement sur le socle, la carcasse se déforme au serrage de la vis et l'alignement est perdu. Chaque patte est contrôlée séparément avant l'alignement.
  • Écart d'accouplement : on respecte l'écart entre faces indiqué par le fabricant de l'accouplement ; le déplacement axial du moteur ne doit pas comprimer l'accouplement.

L'alignement se fait à la règle et au jeu de cales pour les applications simples, et au comparateur ou avec un appareil d'alignement laser pour les travaux précis. Les valeurs admises par le fabricant de l'accouplement font foi. Après la première mise en marche, il est recommandé de contrôler de nouveau l'alignement une fois le moteur et la machine à température de fonctionnement. Pour les premières étapes de mise sous tension, consultez notre article sur la mise en service.

Exemple : conversion d'un mélangeur à courroie en entraînement par accouplement (hypothétique)

Le déroulé ci-dessous est un exemple hypothétique construit pour l'explication ; il ne s'agit pas d'une application client réelle. Supposons qu'un mélangeur fonctionne avec un moteur de 7,5 kW à 1460 tr/min via courroie et poulies. La vitesse mesurée de l'arbre de la machine est d'environ 970 tr/min.

  • Calculer le rapport : 1460 / 970 ≈ 1,5. Avec un accouplement, le même moteur 4 pôles ferait tourner la machine environ 1,5 fois plus vite.
  • Déterminer le nombre de pôles : la vitesse visée est proche de la vitesse nominale d'un moteur 6 pôles. Dans la gamme HEM Motor, le modèle 160M-6 fonte de 7,5 kW a une vitesse nominale de 970 tr/min.
  • Réévaluer la charge : on vérifie si la puissance restera de 7,5 kW en tenant compte de la charge du mélangeur, de la densité du produit et des conditions de démarrage. Dans cet exemple, on suppose que la puissance ne change pas.
  • Repenser le socle : la carcasse étant en 160M, la hauteur d'axe et les trous de pattes diffèrent de l'ancien moteur 132M. Le châssis commun est préparé d'après le plan technique en fonction de la hauteur de l'arbre de la machine.
  • Aligner et contrôler : on supprime la patte boiteuse, on ramène les désalignements parallèle et angulaire dans les valeurs de l'accouplement et, après la première marche, on effectue un contrôle d'alignement à chaud.

Autres modèles d'exemple de puissance voisine

  • 160M-4 fonte : 11 kW (15 HP), 4 pôles, 1465 tr/min, CEI 160M, 400/690 V (Δ/Y), 50 Hz, IP55, isolation classe F.
  • 160L-6 fonte : 11 kW (15 HP), 6 pôles, 970 tr/min, CEI 160L, 400/690 V (Δ/Y), 50 Hz, IP55, isolation classe F.

À 11 kW, les modèles 4 et 6 pôles ont tous deux une hauteur d'axe de 160, mais 160M et 160L diffèrent par l'entraxe des pattes et la longueur de carcasse. Les prix actuels figurent sur les pages produits.

Informations à nous transmettre pour passer à un entraînement par accouplement

  • Photo de la plaque du moteur actuel (puissance, vitesse, carcasse, tension)
  • Diamètres des poulies moteur et machine, ou vitesse mesurée de l'arbre de la machine
  • Type de machine, nature de la charge, conditions de démarrage et durée de fonctionnement quotidienne
  • Hauteur et diamètre de l'arbre de la machine et type d'accouplement prévu
  • Forme de montage (B3, à bride ou B35) et état du socle
  • Tension du réseau et mode de démarrage

Consultez les modèles adaptés et les prix actuels sur la page acheter des moteurs électriques. Si vous nous écrivez avec les données des poulies et la plaque du moteur via la page d'envoi de plaque ou notre page de contact, nous déterminerons ensemble la vitesse et le modèle adaptés à l'accouplement.

Modèles HEM Motor liés à cet article

Les cartes présentent des modèles d’exemple liés au sujet. Un moteur adapté ne se choisit pas sur la seule puissance : comparez vitesse, tension, montage, arbre et cotes de raccordement sur la page produit ; en cas de doute, envoyez une photo de la plaque du moteur actuel sur WhatsApp.

Moteur électrique 7,5 kW 1500 tr/min carcasse fonte 132M-4

132M-4

7,5 kW · 1500 tr/min

  • Carcasse fonte · IEC 132M
  • 1460 tr/min · IP55
  • Montage : B3 à pattes ; bride (B5/B14/B35) selon la carcasse — confirmé à la commande

392,38 US$ (350,17 €)

Voir le produit
Moteur électrique 7,5 kW 1000 tr/min carcasse fonte 160M-6

160M-6

7,5 kW · 1000 tr/min

  • Carcasse fonte · IEC 160M
  • 970 tr/min · IP55
  • Montage : B3 à pattes ; bride (B5/B14/B35) selon la carcasse — confirmé à la commande

575,79 US$ (513,85 €)

Voir le produit
Moteur électrique 11 kW 1500 tr/min carcasse fonte 160M-4

160M-4

11 kW · 1500 tr/min

  • Carcasse fonte · IEC 160M
  • 1465 tr/min · IP55
  • Montage : B3 à pattes ; bride (B5/B14/B35) selon la carcasse — confirmé à la commande

565,14 US$ (504,35 €)

Voir le produit

Contenus similaires