English
 Français
 Türkçe
 Español
 Русский

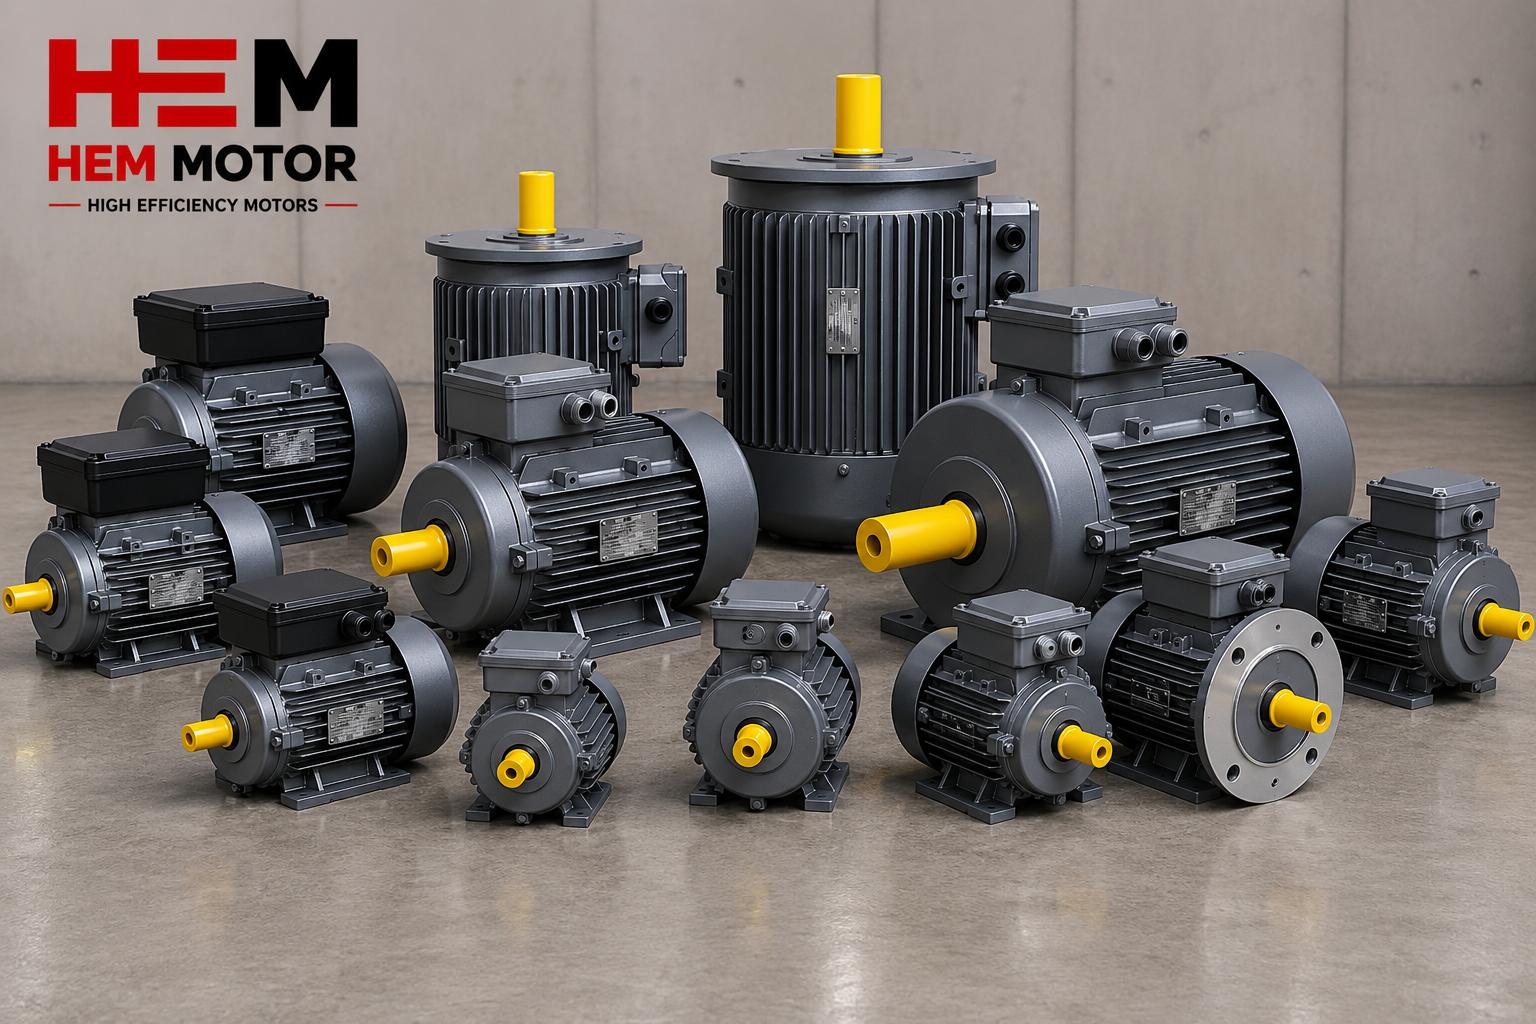

En regardant à l'intérieur d'une machine CNC, on peut voir trois familles de moteurs différentes sur une seule machine : un simple moteur asynchrone triphasé qui entraîne le convoyeur à copeaux, des servomoteurs qui positionnent les axes avec une précision inférieure au millimètre, et un petit moteur qui fait tourner la pompe de liquide de refroidissement. Tous convertissent l'énergie électrique en mouvement de rotation, mais ils ne sont pas interchangeables. Connaître les différences entre les types de moteurs électriques permet de transformer la question « quel est le meilleur moteur ? » en « quelle famille pour cette application ? ».
Première distinction : courant alternatif ou courant continu ?
Les moteurs se distinguent d'abord par le courant qui les alimente.
- Les moteurs DC fonctionnent en courant continu. Leur vitesse se réglant facilement par la tension, ils ont longtemps été utilisés dans les entraînements à vitesse variable, les ponts roulants et les laminoirs. Dans les modèles à balais, le collecteur et les balais s'usent et demandent un entretien régulier. Aujourd'hui, dans l'industrie, ils ont largement cédé la place aux moteurs AC pilotés par variateur de fréquence ; ils restent en revanche répandus dans les véhicules à batterie, les chariots élévateurs et les petits appareils.
- Les moteurs AC peuvent fonctionner directement sur le courant alternatif du réseau. Comme ils ne nécessitent ni balais ni collecteur, la grande majorité des moteurs industriels appartient à ce groupe.
Parmi les moteurs AC : asynchrone et synchrone
La question qui distingue réellement les moteurs à courant alternatif est de savoir si le rotor tourne à la même vitesse que le champ magnétique tournant.
Moteur asynchrone (à induction)
Le champ tournant produit par le stator induit un courant dans le rotor et l'entraîne à sa suite. Le rotor tourne légèrement en retard sur ce champ ; cet écart s'appelle le glissement. Selon la construction du rotor, il en existe deux types :
- À cage d'écureuil (rotor à cage) : Le rotor comporte des barres en aluminium ou en cuivre court-circuitées. Il n'a ni connexion vers l'extérieur, ni balais, ni bagues. Simple, robuste et économique, il équipe la grande majorité des applications telles que pompes, ventilateurs, compresseurs, convoyeurs et concasseurs.
- À bagues (rotor bobiné) : Les enroulements du rotor sont sortis par des bagues et des balais, ce qui permet d'ajouter des résistances dans le circuit rotorique au démarrage. Il était utilisé pour les grands entraînements à démarrage très difficile ; avec la généralisation des variateurs de fréquence et des démarreurs progressifs, il est devenu rare dans les nouveaux projets.
Moteur synchrone
Le rotor tourne exactement à la même vitesse que le champ tournant. Les modèles à aimants permanents au rotor (synchrone PM) offrent un rendement élevé et fonctionnent généralement avec un variateur. Les moteurs synchrones à réluctance, eux, tournent en synchronisme sans aimants, grâce à la forme magnétique du rotor. Dans la plupart des cas, aucun de ces deux types ne peut être raccordé directement au réseau sans variateur de fréquence ; le moteur et le variateur se choisissent donc ensemble.
La vitesse d'un moteur asynchrone dépend du nombre de pôles : sur un réseau 50 Hz, elle est d'environ 3000, 1500, 1000 et 750 tr/min pour 2, 4, 6 et 8 pôles. Les détails figurent dans notre article sur le tableau pôles-vitesse.
Selon l'alimentation : monophasé et triphasé
Les moteurs asynchrones se divisent aussi en deux groupes selon le raccordement au réseau. Les moteurs monophasés fonctionnent sur une ligne monophasée de 220 V ; ne pouvant produire seuls de couple de démarrage, ils utilisent un enroulement auxiliaire et un condensateur. On les préfère là où seul un réseau domestique est disponible, pour les petites pompes, compresseurs et machines d'atelier ; la série monophasée de HEM Motor couvre la plage 0,18–5,5 kW. Les moteurs triphasés sont alimentés par le réseau industriel triphasé, atteignent des puissances plus élevées, produisent un couple plus régulier et sont plus compacts à puissance égale. Nous avons comparé les deux dans l'article monophasé ou triphasé.
Moteurs spéciaux pour le positionnement et les mouvements de précision
Certains moteurs ne sont pas conçus pour tourner en continu, mais pour atteindre un angle donné et s'y arrêter :
- Servomoteur : Il fonctionne avec un élément de retour qui lit la position de l'arbre (codeur ou résolveur) et son propre variateur. Il est utilisé pour les mouvements rapides et précis des axes CNC, des robots et des machines d'emballage.
- Moteur pas à pas : Il tourne d'un angle déterminé à chaque impulsion. Pouvant fonctionner sans retour, il est courant dans les tâches de positionnement simples, les imprimantes 3D et les doseurs. À vitesse et charge élevées, il peut perdre des pas.
- DC sans balais (BLDC) : Ce sont des moteurs à commutation électronique, compacts et efficaces. On les rencontre souvent dans les ventilateurs, les petites pompes et les équipements portables.
Ces moteurs sont vendus sous forme de système avec leur propre variateur et ne remplacent pas un moteur asynchrone industriel ; l'inverse est également vrai.