English
 Français
 Türkçe
 Español
 Русский

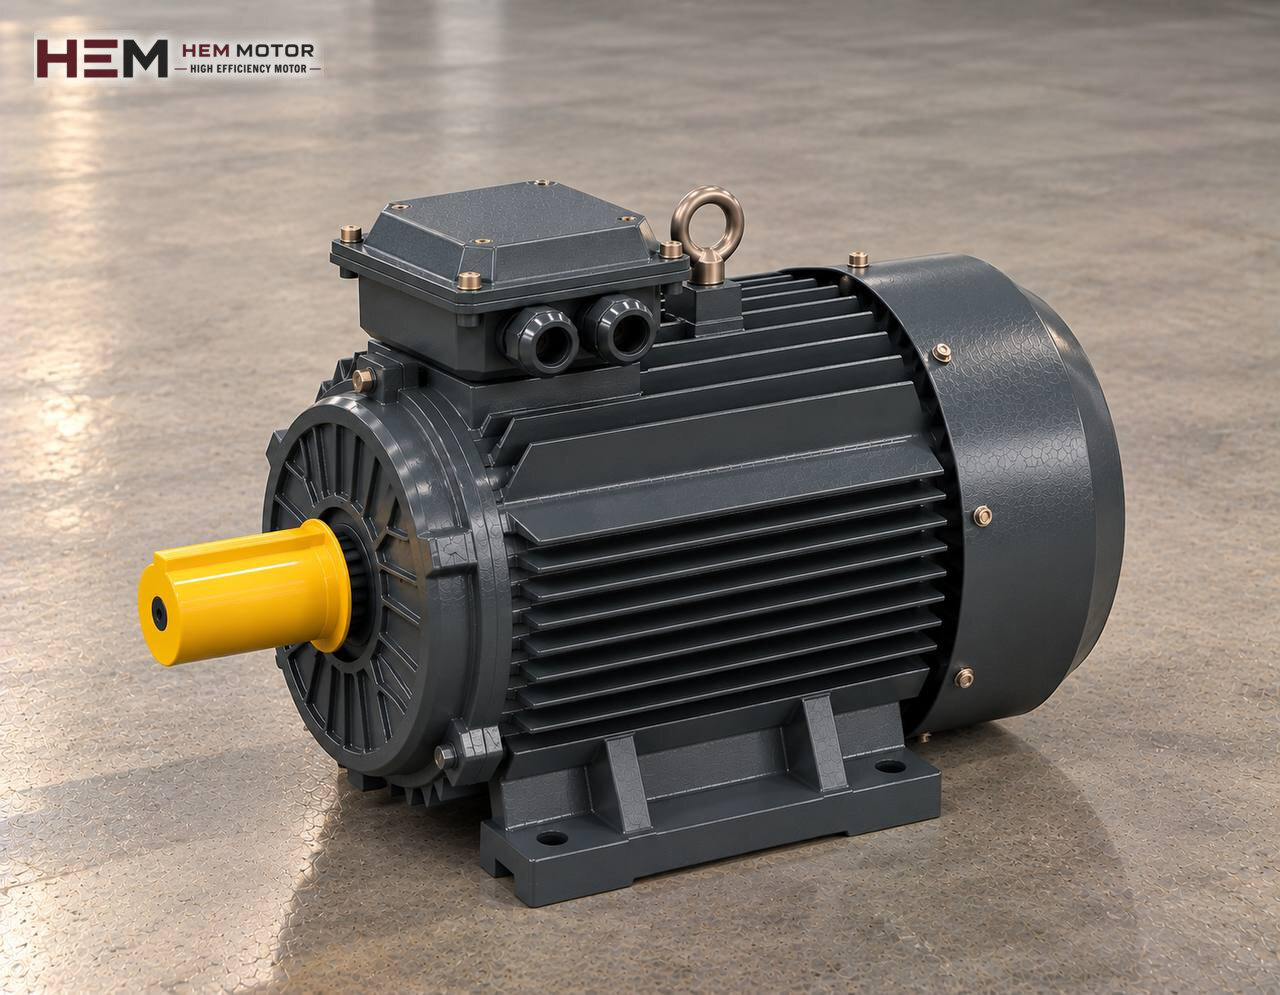
En un reductor helicoidal el eje de entrada y el de salida están uno detrás del otro sobre el mismo eje; el motor se coloca en la parte trasera del reductor y todo el accionamiento parece un único cuerpo alargado. Esta disposición es habitual en cintas transportadoras, mezcladores, elevadores de cangilones y otras máquinas de giro continuo como los conjuntos bomba-mezclador. A continuación se trata solo el motor asíncrono trifásico que hace girar la entrada del reductor; para compararlo con otros tipos de reductor, consulte la página principal motores eléctricos para reductores.

La función del motor en un reductor helicoidal coaxial
Dentro del reductor helicoidal, los pares de engranajes de dientes inclinados se disponen en dos o tres etapas. El motor hace girar el piñón de la primera etapa; en cada etapa la velocidad baja algo más y el par crece algo más, y en la última etapa el movimiento llega al eje de salida alineado con el motor. Como los dientes engranan rodando, las pérdidas son pequeñas; la mayor parte de la potencia tomada del motor pasa al eje de salida.
El trabajo del motor es entregar potencia continua y estable a la velocidad de entrada que pide el reductor. La velocidad de salida la fijan las relaciones de las etapas; la carga radial del tambor, de la pala del mezclador o del piñón de cadena de la máquina la soportan el eje de salida y los rodamientos del reductor. El motor no soporta estas cargas en lugar del reductor ni sustituye los límites del catálogo del reductor.
Información de partida para elegir el motor de un reductor helicoidal
La placa de este tipo de reductor suele indicar el código de tipo, la relación total, la velocidad de salida y a veces la potencia de motor recomendada. Sin embargo, la información más importante para el motor es el diseño del lado de entrada: ¿el reductor viene con una tapa de entrada IEC que admite directamente la brida del motor, o se acciona desde un eje de entrada independiente con acoplamiento? Esta diferencia decide si el motor será con brida o con patas.
Además se pregunta cuántas horas al día trabaja la máquina, si la carga es constante o variable y si la máquina arranca cargada. En mezcladores y elevadores estos tres datos indican cuánto margen dejar sobre el valor de potencia del catálogo.
Calcular la potencia separando velocidad de entrada y de salida
Los catálogos de reductores helicoidales suelen estar hechos para una velocidad de entrada concreta, a menudo la clase de unas 1500 rpm de un motor de cuatro polos. Por eso conviene anotar primero las dos velocidades por separado: la velocidad nominal del motor (entrada) y la velocidad de salida que necesita la máquina. La relación es el cociente de ambas. El fabricante de la máquina da el par y la velocidad de salida; la potencia de salida resultante, dividida por el rendimiento que indica el fabricante del reductor, da la potencia del motor.
| Situación en la máquina | Valor a revisar en el motor | Modelo HEM de ejemplo de cuatro polos |
|---|---|---|
| Cinta ligera de carga constante, giro continuo | Potencia y velocidad nominales, suficiencia de la carcasa de aluminio | 4 kW 112M-4 aluminio (1.450 rpm, 26,3 Nm) |
| Elevador o mezclador que arranca cargado | Par de arranque, método de arranque | 5,5 kW 132S-4 fundición (1.460 rpm, 36 Nm) |
| Accionamiento de mezclador con salida vertical | Montaje V1/V3, capacidad de carga de la brida | 11 kW 160M-4 fundición (1.465 rpm, 71,7 Nm) |
| Cinta pesada larga, trabajo a turnos | Calentamiento en servicio continuo, carcasa de fundición | 18,5 kW 180M-4 fundición (1.470 rpm, 120,2 Nm) |
Los valores de potencia y velocidad de la tabla son solo los datos de catálogo del propio motor; el par y la velocidad en la salida del reductor dependen de su relación. Los ejemplos no son una selección definitiva.
Si se sustituye el motor de un accionamiento existente, la potencia y la velocidad de la placa del motor antiguo son la primera referencia. Montar un motor más potente puede superar la potencia de entrada admisible del reductor; no aumente la potencia sin comprobar el límite en la placa o el catálogo del reductor.
Tapa de entrada IEC, alojamiento del eje y fijación por patas
En la mayoría de reductores helicoidales coaxiales el eje del motor entra en un alojamiento chavetado de la entrada del reductor o en un cubo de acoplamiento, y la brida del motor se atornilla a la tapa de entrada IEC del reductor. El reductor suele fijarse a la máquina con sus propias patas o brida; en ese caso el motor se elige sin patas, con brida (B5 o B14). El motor debe ser del mismo tamaño de carcasa IEC para el que está mecanizada la tapa de entrada del reductor.
El orden de comprobación puede ser: tamaño de carcasa IEC, tipo y diámetro de brida, diámetro de centrado, número y distancia de los agujeros, diámetro y longitud del eje, medida de la chaveta. Si hay un eje de entrada independiente y el motor se une con acoplamiento, se valora un motor con patas (B3) o con patas y brida (B34/B35) junto con la distancia entre agujeros de patas y la altura de eje. Las medidas de carcasa están en la tabla de tamaños de carcasa y los tipos de doble fijación en la página motores B34 y B35. Mientras estas medidas no coincidan, no debe suponerse que un motor encajará directamente en el reductor.
En la disposición coaxial el motor se prolonga detrás del reductor en horizontal o en vertical. En mezcladores con eje de salida hacia abajo el motor queda arriba, en posición eje abajo (V1); el peso del motor recae entonces sobre la brida de entrada del reductor. Indique la posición en el pedido; las formas ofrecidas para trabajo vertical se enumeran en la pregunta formas de montaje.
Ambiente y refrigeración en largas horas de trabajo
Gracias a sus bajas pérdidas, el reductor helicoidal se mantiene más frío que el motor; la mayor parte del calor del accionamiento procede del devanado del motor. Por eso, en cintas y mezcladores de trabajo continuo, la refrigeración del motor cobra importancia. Si el motor está encajado en un hueco estrecho detrás del reductor o se deposita polvo de material sobre él, disminuye la entrada de aire por la tapa del ventilador.
Los valores del catálogo son válidos para temperaturas ambiente de −15 a +40 grados Celsius y altitudes de hasta 1000 m; si el motor va a trabajar fuera de estos límites, indíquelo en el pedido. Los motores tienen protección IP55, aislamiento clase F y valores nominales para servicio continuo S1. Para accionamientos polvorientos o a la intemperie, la respuesta a la pregunta aluminio o fundición ayuda a elegir la carcasa.
Límites de motor y reductor con variador y cambios de carga
El control de velocidad con variador es frecuente en reductores helicoidales, porque permite ajustar la velocidad de la cinta o de mezcla sin cambiar la relación. Aquí el límite suele estar en el motor: al bajar de 50 Hz el ventilador propio del motor gira más despacio y para largos periodos a par pleno puede necesitarse un ventilador independiente. Si el cable es largo, se valora un filtro dv/dt o senoidal. Los detalles están en la página motores compatibles con variador.
Subir por encima de 50 Hz crea un límite en el reductor: la velocidad de entrada aumenta y puede superarse la velocidad de entrada máxima admisible. El golpe que el arranque directo produce en los engranajes de un elevador que arranca cargado o de un mezclador parado con una mezcla densa puede reducirse con un variador o un arrancador suave. Con arranques y paradas frecuentes o carga pesada, el sensor PTC o PT100 que vigila la temperatura del devanado es una opción de pedido.
Información que debe enviar con la solicitud de sustitución
Para elegir un motor nuevo en lugar del averiado, las fotos de las placas del motor y del reductor suelen bastar. Puede enviarlas por WhatsApp siguiendo los pasos de la página motor equivalente según la placa.
- Placa del motor: potencia, velocidad, tensión, corriente y conexión
- Placa del reductor: código de tipo, relación, velocidad de salida
- Tipo de unión: con brida a la tapa de entrada IEC o con patas y acoplamiento
- Tipo y diámetro de brida, diámetro y longitud del eje
- Orientación del accionamiento: horizontal o vertical con salida hacia abajo
- Horas diarias de trabajo de la máquina y uso de variador
- Cuántos motores se necesitan
Nuestros datos de teléfono y WhatsApp están en la página de contacto.
Grupos de productos de la tienda para accionamientos helicoidales
Para accionamientos helicoidales de cintas ligeras y líneas de envasado, los motores con carcasa de aluminio, y para cintas pesadas, elevadores y mezcladores, los motores con carcasa de fundición son los primeros grupos a revisar. Para acotar la lista por clase de velocidad, mire los modelos de cuatro polos (clase 1500 rpm); todos los modelos están en la tienda de motores eléctricos.
Los modelos de fundición 5,5 kW 132S-4 y 11 kW 160M-4 de la tabla anterior son ejemplos; su idoneidad para su máquina y su reductor se confirma por separado con los datos de brida, eje y carga. Nuestro sitio también tiene la categoría reductores helicoidales con patas; esta página trata solo la selección del motor y el reductor se elige aparte con sus propios datos.
Preguntas frecuentes
¿Por qué el motor está más caliente que el reductor en un accionamiento helicoidal?
Como los engranajes trabajan rodando, las pérdidas del reductor son pequeñas y la mayor parte del calor se genera en el devanado del motor. Que la carcasa del motor esté más caliente que el reductor no indica por sí solo una avería; compare la corriente con el valor de placa.
¿Puedo hacer funcionar el motor por encima de la frecuencia de red de 50 Hz para aumentar la velocidad de la cinta?
Con un variador se puede subir la frecuencia, pero la velocidad de entrada del reductor sube en la misma proporción. No debe hacerse sin comprobar la velocidad de entrada máxima del catálogo del reductor y el par del motor a esa velocidad; a menudo cambiar la relación es la mejor solución.
Mi reductor es de patas; ¿el motor también debe llevar patas?
Si el motor se une con brida a la tapa de entrada IEC del reductor, normalmente se elige un motor con brida sin patas. El motor con patas solo es necesario si el reductor se acciona desde un eje de entrada independiente con acoplamiento o si se quiere un apoyo adicional.
¿Montar un motor más potente protege el reductor?
No, puede ocurrir lo contrario. Un motor sobredimensionado transmite más par al reductor cuando la máquina se atasca. La potencia del motor se elige valorando a la vez la potencia de entrada admisible del reductor y la carga real de la máquina.