English
 Français
 Türkçe
 Español
 Русский
 العربية
 Deutsch
 Italiano

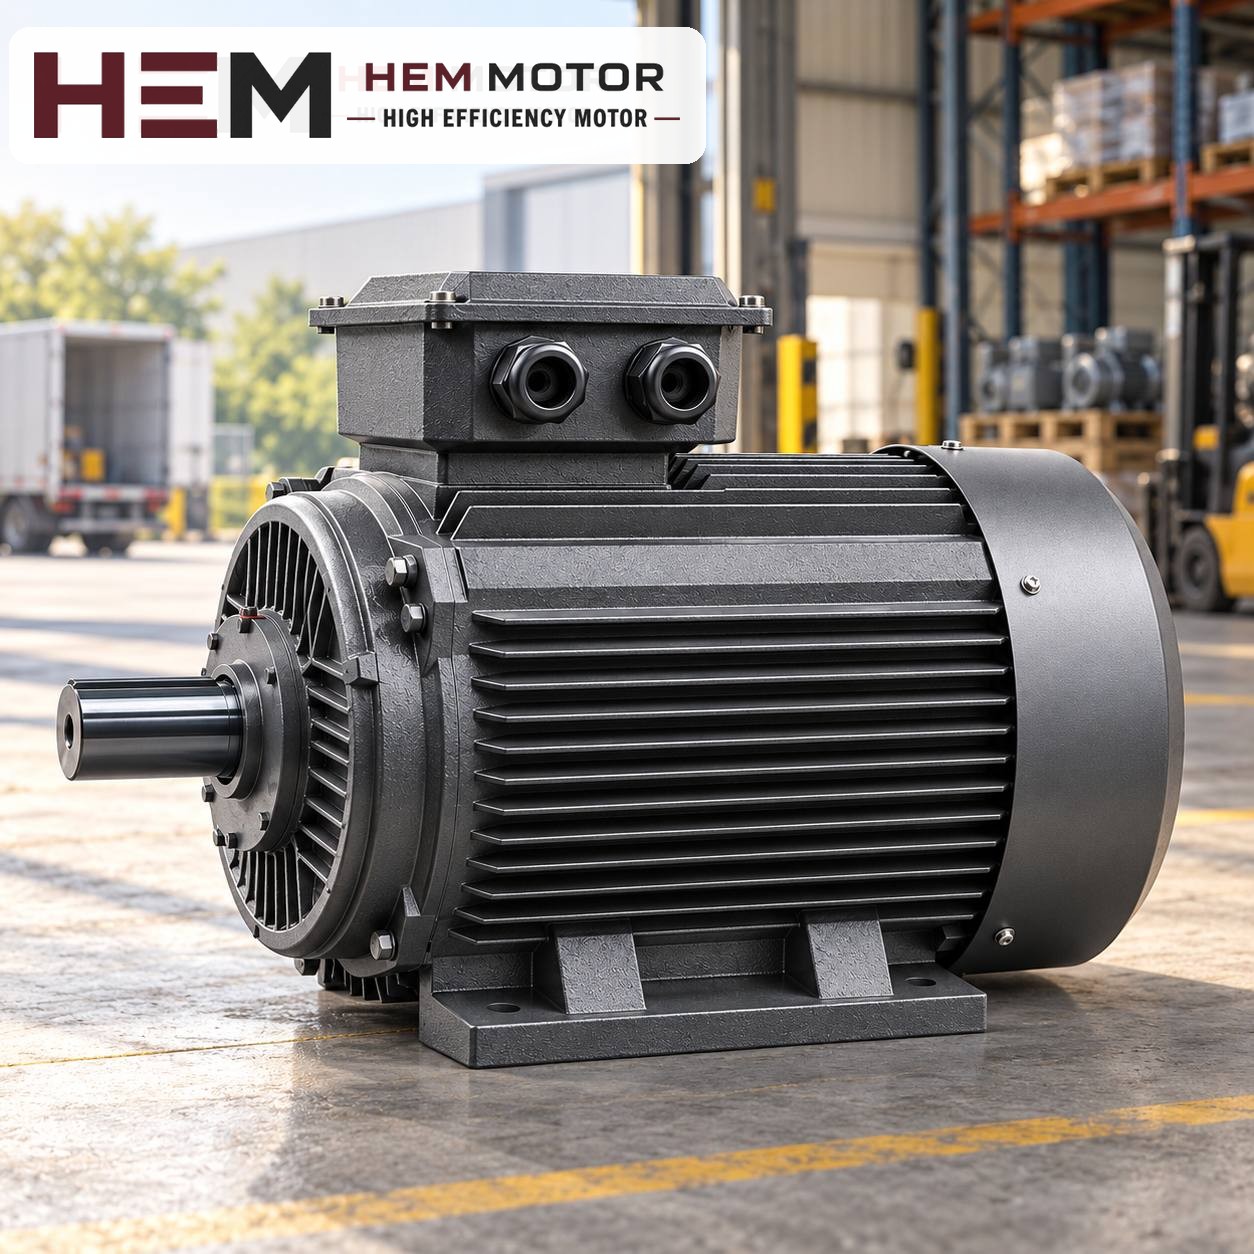

An einer Biegemaschine für Betonstahl wird die Abstimmung von Elektromotor und Getriebe an drei Punkten geprüft: Entspricht die Drehzahl des neuen Elektromotors der Antriebsdrehzahl, die das Getriebe erwartet? Passen Flansch und Welle maßlich an den Getriebeantrieb? Und hat der Antrieb genug Leistung für den häufigen Richtungswechsel der Maschine? Stimmt einer dieser drei Punkte nicht, dreht der Biegeteller entweder mit falscher Geschwindigkeit, oder der Elektromotor erwärmt sich in kurzer Zeit und bringt das Thermorelais zum Auslösen. Im Folgenden beschreiben wir die Prüfungen in der Reihenfolge, in der sie vor Ort durchgeführt werden.
Wie wird die Leistung in der Biegemaschine übertragen?
In den meisten Biegemaschinen für Betonstahl treibt ein Drehstrom-Asynchronmotor über ein Getriebe den Biegeteller (die Drehscheibe) an. Das Getriebe untersetzt die hohe Motordrehzahl auf die langsame Drehung des Tellers und vergrößert dabei das Drehmoment. Die Kraft, die den Stahl biegt, ist nicht das direkte Drehmoment des Elektromotors, sondern das Drehmoment am Getriebeabtrieb.
Die von den Maschinenherstellern verwendete Anordnung ist unterschiedlich. Bei manchen Maschinen ist der Elektromotor per Flansch direkt mit dem Getriebe verbunden, bei anderen steht er auf Füßen, und die Leistung wird über einen Riementrieb ans Getriebe übertragen. Teils kommt ein Schneckengetriebe, teils ein Stirnradgetriebe zum Einsatz. Vor dem Antriebstausch festzustellen, welche Anordnung Ihre Maschine hat, ist die Grundlage aller weiteren Prüfungen.
Erste Prüfung: Drehzahl und Getriebeübersetzung
Die Getriebeübersetzung ist fest; die veränderliche Größe, die die Tellerdrehzahl bestimmt, ist die Motordrehzahl. Deshalb muss der neue Elektromotor die Drehzahl vom alten Typenschild unbedingt beibehalten. Auf dem Typenschild steht die Nenndrehzahl: Bei einem 4-poligen Elektromotor sehen Sie nicht 1500 U/min, sondern zum Beispiel 1450 U/min.
Die folgende Rechnung verwendet hypothetische Werte und dient nur zur Veranschaulichung des Verfahrens. Angenommen, die Getriebeübersetzung beträgt 1:40:
| Eingebauter Elektromotor | Nenndrehzahl | Tellerdrehzahl (ca.) | Ergebnis |
|---|---|---|---|
| 4 kW, 4-polig (112M-4) | 1450 U/min | 36 U/min | Die Auslegungsgeschwindigkeit der Maschine bleibt erhalten |
| 4 kW, 6-polig (132M1-6) | 968 U/min | 24 U/min | Das Biegen wird langsamer, die Taktzeit verlängert sich |
| 4 kW, 2-polig (112M-2) | 2905 U/min | 73 U/min | Der Teller dreht doppelt so schnell, die Winkelkontrolle wird schwieriger |
Das Ergebnis der Tabelle ist eindeutig: Ändert sich die Polzahl, ändern sich Biegegeschwindigkeit und Drehmomentverhältnisse der Maschine. Ist schnelleres oder kräftigeres Biegen gewünscht, ist das keine Entscheidung über den Elektromotor, sondern über Getriebe und Maschinenkonstruktion; sie sollte gemeinsam mit dem Maschinenhersteller getroffen werden.
Zweite Prüfung: Flansch, Welle und Baugröße
Wird der Elektromotor per Flansch ans Getriebe angebaut, ist die Passung zum großen Teil eine Frage der Maße. Prüfen Sie der Reihe nach:
- IEC-Baugröße: Steht auf dem alten Typenschild eine Baugröße wie 112M oder 132S, suchen Sie beim neuen Elektromotor dieselbe Bezeichnung. Modelle gleicher Leistung mit anderer Drehzahl können eine andere Baugröße haben; bei 4 kW hat das 4-polige Modell die Baugröße 112M, das 6-polige 132M.
- Flanschtyp: Großer Flansch (B5) oder kleiner Flansch (B14)? Zentrierdurchmesser und Lochkreis des Getriebe-Antriebsflansches müssen exakt zum Motorflansch passen. Die gleiche Bezeichnung bedeutet nicht, dass die Maße identisch sind.
- Wellenende und Passfeder: Wellendurchmesser, Wellenlänge und Passfederbreite der in die Antriebshohlwelle des Getriebes greifenden Welle müssen dem alten Elektromotor entsprechen. Ist die Welle dünner als die Hohlwelle, entsteht Spiel; ist sie dicker, ist die Montage unmöglich.
- Fußbefestigung: Beim Riementrieb müssen Fußlochabstand und Achshöhe zum Grundrahmen passen, und der Riemenscheibendurchmesser muss unverändert bleiben.
Bei HEM Motor werden die Bauformen B3, B5, B14, B34, B35 sowie vertikal V1/V3/V5/V6/V15 je nach Baugröße angeboten; das Flanschmaß wird bei der Bestellung bestätigt. Die Maße finden Sie in den technischen 2D-Zeichnungen und im Katalog 2026 und können sie mit den Antriebsmaßen Ihres Getriebes vergleichen. Allgemeine Informationen zu Elektromotoren für den Getriebeanbau finden Sie auf unserer Seite Elektromotoren für Getriebe.
Dritte Prüfung: häufiger Richtungswechsel und Anlauflast
Das Biegen von Betonstahl ist für den Elektromotor keine leichte, gleichmäßige Last. Der Bediener schaltet den Antrieb bei jedem Biegevorgang ein, stoppt ihn, sobald der Teller den gewünschten Winkel erreicht, und kehrt bei den meisten Maschinen die Drehrichtung um, um den Teller zurückzuführen. Der Elektromotor absolviert also stündlich sehr viele Anläufe und Richtungswechsel.
Bei jedem Anlauf nimmt der Elektromotor ein Mehrfaches des Bemessungsstroms auf; wird er während der Drehung umgesteuert, fließt dieser hohe Strom noch länger. Diese Wärmeentwicklung belastet die Wicklung, auch wenn die Leistung auf dem Typenschild ausreichend erscheint. Beim Austausch ist Folgendes zu beachten:
- Verringern Sie die Leistung des alten Elektromotors nicht. Einen kleineren Antrieb zu wählen, weil „nur leichter Stahl gebogen wird“, beschleunigt die Erwärmung bei häufigen Anläufen.
- Beobachten Sie bei dickem Stahl und Mehrfachbiegungen, ob der Elektromotor beim Anlauf stockt. Tritt ein Stocken auf, liegt das Problem womöglich nicht an der Motorleistung, sondern an Getriebeverschleiß oder Spannungsabfall.
- Stellen Sie das Thermorelais auf den Typenschildstrom des neuen Elektromotors ein; lassen Sie die alte Einstellung nicht unverändert.
- Erfolgt der Richtungswechsel abrupt über Schütze, lassen Sie prüfen, ob zwischen den beiden Drehrichtungen eine kurze Pause vorgesehen ist.