English
 Français
 Türkçe
 Español
 Русский
 العربية
 Deutsch
 Italiano


Bei vielen Maschinen, die seit Jahren mit Riementrieb laufen, wird diese Lösung wegen des Wartungsaufwands infrage gestellt: Der Riemen längt sich, muss nachgespannt werden, die Rillen der Riemenscheiben verschleißen, und Riemenabrieb verschmutzt die Umgebung. Naheliegend ist dann, den Elektromotor über eine Kupplung direkt mit der Maschinenwelle zu verbinden. Dieser Umbau ist möglich, führt aber ohne Wechsel des Antriebs meist zu einer falschen Drehzahl. In diesem Beitrag zeigen wir, in welcher Reihenfolge Sie beim Umstieg vom Riemen- auf den Kupplungsantrieb Drehzahl, Baugröße, Wellenhöhe und Ausrichtung betrachten sollten.

Was geschieht mit der Drehzahl, wenn die Riemenübersetzung entfällt?
Beim Riementrieb ergibt sich die Maschinendrehzahl aus der Motordrehzahl multipliziert mit dem Verhältnis der Riemenscheibendurchmesser. Sitzt am Elektromotor die kleine und an der Maschine die große Scheibe, dreht die Maschine langsamer als der Antrieb; im umgekehrten Fall schneller. Bei einem großen Teil der Riementriebe wurde diese Übersetzung genau dazu gewählt, die Differenz zwischen den Standarddrehzahlen der Elektromotoren und der von der Maschine benötigten Drehzahl zu überbrücken.
Eine Kupplung ändert die Drehzahl dagegen nicht. Motorwelle und Maschinenwelle drehen exakt gleich schnell. Beim Umstieg vom Riemen auf die Kupplung lautet die erste Frage daher: Liegt die heutige Drehzahl der Maschinenwelle nahe an der Nenndrehzahl eines Standard-Elektromotors?
- Bei gleich großen Riemenscheiben (Übersetzung 1:1): Die Maschine dreht bereits mit Motordrehzahl. Der Umstieg auf Kupplungsantrieb ist unter Beibehaltung der Polzahl des vorhandenen Elektromotors möglich; die eigentliche Arbeit liegt in Anordnung und Ausrichtung.
- Weicht die Übersetzung deutlich von 1:1 ab: Mit demselben Antrieb verändert eine Kupplung die Maschinengeschwindigkeit. Entspricht die Maschinendrehzahl einer anderen Polzahl (z. B. 1000 statt 1500 U/min), wird der Elektromotor gewechselt; passt keine Standarddrehzahl, kommen ein Getriebe oder ein Frequenzumrichter in Betracht.
Wie ermitteln Sie die Maschinendrehzahl?
Am zuverlässigsten ist es, die Drehzahl der Maschinenwelle im Betrieb mit einem Drehzahlmesser zu messen. Ist keine Messung möglich, erhalten Sie einen Näherungswert, indem Sie die Nenndrehzahl vom Typenschild mit dem Durchmesser der Motorscheibe multiplizieren und durch den Durchmesser der Maschinenscheibe teilen. Mit dem Wirkdurchmesser in der Rille wird das Ergebnis genauer; der Außendurchmesser kann etwas täuschen. Berücksichtigen Sie auch, dass der Riemenschlupf die Drehzahl etwas senkt.
Ändert sich die Drehzahl, ändern sich auch Baugröße und Drehmoment
Ein Elektromotor gleicher Leistung mit niedrigerer Drehzahl gibt ein höheres Drehmoment an die Welle ab und braucht dafür meist eine größere Baugröße. Zwei 7,5-kW-Modelle aus der Liste von HEM Motor zeigen das:
| Modell | Polzahl / Nenndrehzahl | IEC-Baugröße | Nenndrehmoment | Spannung |
|---|---|---|---|---|
| 132M-4 Grauguss | 4-polig / 1460 U/min | 132M | 49,1 Nm | 400/690 V (Δ/Y), 50 Hz |
| 160M-6 Grauguss | 6-polig / 970 U/min | 160M | 73,8 Nm | 400/690 V (Δ/Y), 50 Hz |
Bei einer Maschine, die über Riemen von 1460 U/min auf etwa 970 U/min untersetzt wird, ist im Riementrieb auch das an der Maschinenwelle ankommende Drehmoment um das Übersetzungsverhältnis erhöht. Nach dem Umstieg auf eine Kupplung muss der Elektromotor diese Drehmomenterhöhung selbst liefern; das höhere Nenndrehmoment des 6-poligen Antriebs ist deshalb zwingend. Da die Baugröße von 132M auf 160M wächst, ändert sich auch der Grundrahmen. Zum Zusammenhang von Baugröße und Leistung siehe die IEC-Tabelle Baugröße–Leistung, Drehmomentwerte finden Sie in der Drehmomenttabelle.
Stützen Sie die Leistungswahl nicht allein auf das Typenschild des Altmotors. Beim Riementrieb gibt es Riemenverluste, beim Kupplungsantrieb nicht. Dieser Unterschied bleibt jedoch meist gering; entscheidend sind Last, Anlaufbedingungen und Betriebsdauer der Maschine.
Mechanische Anordnung: Grundrahmen, Wellenhöhe und Wellenende
Beim Riementrieb steht der Elektromotor meist neben oder unter der Maschine auf Spannschienen oder einer Wippe. Beim Kupplungsantrieb dagegen muss die Motorwelle auf derselben Achse wie die Maschinenwelle liegen. Das verändert die Anordnung grundlegend:
- Wellenhöhe: Die Zahl im IEC-Baugrößencode gibt die Höhe der Motorwelle über der Fußauflage an. Weicht die Höhe der Maschinenwelle davon ab, ist unter dem Antrieb ein präzise bearbeiteter Sockel oder Ausgleichsbleche erforderlich.
- Steifigkeit des Grundrahmens: Eine Spannschiene bietet beim Kupplungsantrieb keine ausreichend feste Basis. Ein gemeinsamer, steifer Grundrahmen für Elektromotor und Maschine erleichtert es, die Ausrichtung zu halten.
- Wellenende und Kupplungsnabe: Bohrungsdurchmesser und Passfedernut der Kupplungsnabe müssen zur Motorwelle passen. Prüfen Sie, ob die für die Riemenscheibe ausreichende Wellenlänge auch für die Kupplungsnabe geeignet ist.
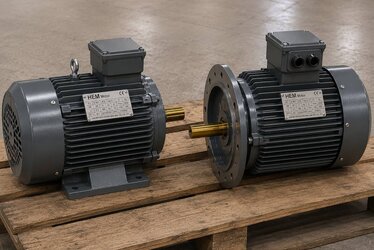
- Bauform: Am häufigsten wird beim Kupplungsantrieb ein Elektromotor in Fußausführung B3 eingesetzt. Soll der Antrieb über einen Zwischenflansch an die Maschine angebaut werden, wird eine Flanschausführung besprochen. Die Bauformen werden je nach Baugröße angeboten; das Flanschmaß wird bei der Bestellung bestätigt.
Wellendurchmesser, Wellenlänge, Wellenhöhe und Lochabstand der Füße je Baugröße finden Sie im Technik- und Produktkatalog und in den technischen 2D-Zeichnungen. Legen Sie den Grundrahmen nach diesen Zeichnungen aus.