English
 Français
 Türkçe
 Español
 Русский
 العربية
 Deutsch
 Italiano

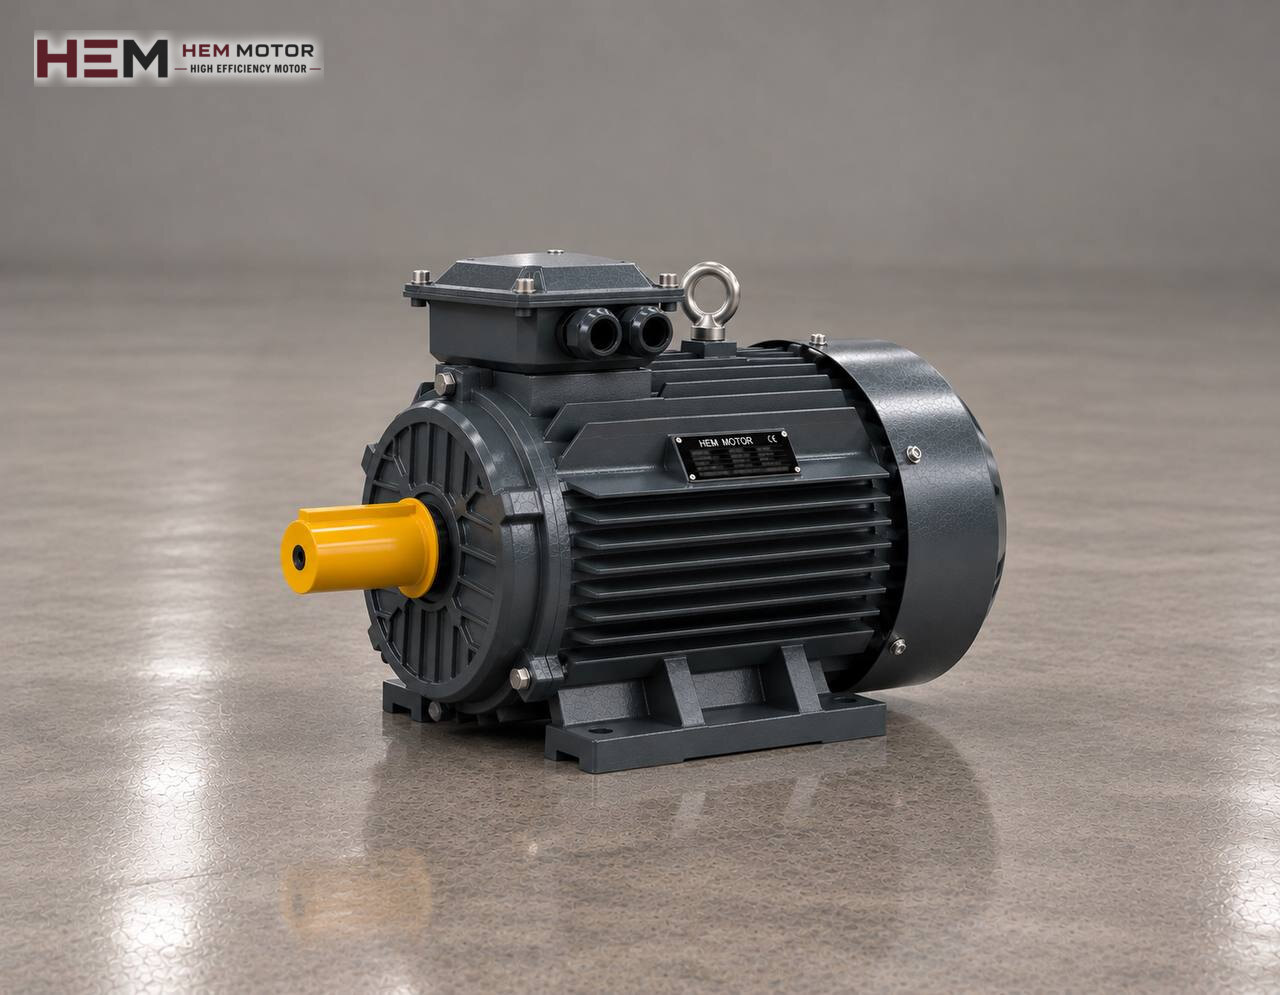
Da ein Schneckengetriebe die hohe Motordrehzahl in einer einzigen Stufe auf eine sehr niedrige Abtriebsdrehzahl reduzieren kann, findet man es häufig in Verpackungslinien, Dosierschnecken, kleinen Förderbändern sowie Tor- und Schrankenantrieben. Diese Seite behandelt ausschließlich den Drehstrom-Asynchronmotor, der am Antrieb eines solchen Getriebes angebaut wird; einen allgemeinen Vergleich der Getriebetypen finden Sie auf der Seite Elektromotoren für Getriebe.

Was treibt der Motor im Schneckengetriebe an?
Im Getriebegehäuse befinden sich eine von der Motorwelle angetriebene Stahlschnecke und ein in sie eingreifendes Gegenrad (Schneckenrad), meist aus Bronze. Der Motor dreht nur die Schnecke. Macht die Schnecke eine Umdrehung, rückt das Rad nur um einen oder wenige Zähne weiter; die Abtriebswelle dreht sich deshalb deutlich langsamer als der Motor und auf einer Achse senkrecht zur Motorwelle.
Es erleichtert die Auswahl, von vornherein abzugrenzen, was der Motor nicht übernimmt. Die Abtriebsdrehzahl bestimmt nicht der Motor, sondern die Getriebeübersetzung. Auch das Halten einer stehenden Last ist nicht seine Aufgabe: Manche Schneckengetriebe mit hoher Übersetzung lassen sich vom Abtrieb her nur schwer zurückdrehen, doch dieses Verhalten ändert sich mit Vibration, Temperatur und Verschleiß und gilt nicht als Bremse. Stöße und Axiallasten an der Abtriebswelle nehmen Schneckenrad, Lager und Gehäuse des Getriebes auf.
Welche Daten werden für die Motorauswahl an diesem Getriebe benötigt?
Die Motorauswahl beginnt beim Typenschild des Getriebes. Auf dem Schild oder im Getriebekatalog stehen Typ, Übersetzung (i), zulässige Antriebsleistung und Antriebsdrehzahl, IEC-Größe des Antriebsflanschs und Durchmesser der Hohlwellenbohrung am Schneckeneingang. Hinzu kommen die von der Maschine geforderte Abtriebsdrehzahl und das Abtriebsdrehmoment, die tägliche Laufzeit und die Zahl der Anläufe pro Stunde.
| Benötigte Angabe | Quelle | Nutzen für die Motorauswahl |
|---|---|---|
| Getriebeübersetzung und zulässige Antriebsdrehzahl | Typenschild oder Katalog des Getriebes | Legt die Polzahl (Drehzahlklasse) am Motor fest |
| Gefordertes Drehmoment und Drehzahl am Abtrieb | Maschinenhersteller oder bestehende Konstruktion | Ergibt zusammen mit dem Getriebewirkungsgrad die Motorleistung |
| Antriebsflansch und Hohlwellendurchmesser | Maßzeichnung des Getriebes, Messung vor Ort | Zeigt die IEC-Baugröße und den Flanschtyp B14/B5 |
| Einbaulage des Getriebes | Anordnung in der Maschine | Legt fest, ob der Motor horizontal, mit Welle nach unten oder nach oben steht |
| Anlaufhäufigkeit und Drehrichtungswechsel | Betriebsprogramm der Maschine | Zeigt Wicklungserwärmung sowie Bedarf an Fühlern und Umrichter |
Die Tabelleneinträge sind eine Datenliste; keiner davon bedeutet für sich allein eine verbindliche Motorauswahl.
Getriebewirkungsgrad bei Leistung und Drehzahl berücksichtigen
Die Abtriebsdrehzahl ergibt sich näherungsweise aus der Nenndrehzahl am Motor geteilt durch die Getriebeübersetzung. Die erforderliche Motorleistung berechnet sich aus dem Produkt von Abtriebsdrehmoment und Abtriebsdrehzahl, geteilt durch 9550 und durch den Getriebewirkungsgrad. Beim Schneckengetriebe ist dieser letzte Term entscheidend: Wegen der Gleitreibung zwischen Schnecke und Rad liegt der Wirkungsgrad unter dem von Zahnradgetrieben und sinkt mit wachsender Übersetzung und beim Anlauf noch weiter. Nehmen Sie den Wirkungsgrad nicht geschätzt, sondern aus der Tabelle des Getriebeherstellers für die jeweilige Übersetzung und Antriebsdrehzahl.
Läuft bereits eine Maschine, ist das Typenschild am vorhandenen Motor der zuverlässigste Ausgangspunkt. Leistung und Drehzahl auf dem Typenschild sind Werte, die sich über Jahre unter der tatsächlichen Getriebelast bewährt haben. Soll die Maschine schneller oder langsamer laufen, geschieht das in der Regel über eine andere Getriebeübersetzung; eine Änderung der Polzahl verändert sowohl das Abtriebsdrehmoment als auch die Eingangsbedingung des Getriebes.
Die Werte auf der Motorseite lassen sich dem Katalog entnehmen. So liefert das Aluminiummodell 0,55 kW 80M1-4 bei 1400 U/min Nenndrehzahl 3,75 Nm, das Aluminiummodell 1,1 kW 90S-4 bei 1445 U/min 7,27 Nm Nennmoment. Das sind Werte an der Motorwelle; das Drehmoment am Getriebeabtrieb ergibt sich, wenn man diesen Wert mit Übersetzung und Getriebewirkungsgrad multipliziert. Den Drehmomentunterschied nach Polzahl sehen Sie in unserem Beitrag Drehmomenttabelle.
Bei Schneckengetrieben sind 4-polige Motoren der Klasse um 1500 U/min verbreitet. Ein 2-poliger Motor erhöht die Gleitgeschwindigkeit an der Schnecke; die zulässige Antriebsdrehzahl des Getriebes kann überschritten werden, und die Erwärmung nimmt zu. Ein 6-poliger Motor ergibt bei gleicher Übersetzung eine niedrigere Abtriebsdrehzahl; dieser Weg kommt nur in Frage, wenn die Getriebedaten auch für diese Antriebsdrehzahl passen.
Anbindung an den Schneckeneingang: Flansch, Hohlwelle und Passfeder
Bei den meisten Schneckengetrieben wird die Motorwelle mit ihrer Passfeder in die hohle Eingangsbohrung der Schnecke gesteckt, und der Motorflansch wird mit dem Antriebsflansch des Getriebes verschraubt. Eine Kupplung gibt es nicht; der Motor hängt am Getriebe. Deshalb ist die IEC-Baugröße am Motor (63, 71, 80, 90 …) die erste zu prüfende Angabe, da Wellendurchmesser und Flanschmaße von der Baugröße abhängen. Für die Maßzuordnung kann die Baugrößen-Maßtabelle verwendet werden.
Bei kleinen Getrieben wird der kleine Flansch B14 mit Gewindebohrungen eingesetzt, bei größeren der große Flansch B5 mit Durchgangsbohrungen. Da es für dieselbe Baugröße mehrere B14-Flanschgrößen geben kann, müssen Außendurchmesser, Zentrierdurchmesser und Lochabstand des Flanschs unbedingt gemessen werden. Weitere Vergleichswerte sind Wellendurchmesser und Wellenlänge, Passfederbreite, Lochanzahl und der Abstand des Klemmenkastens zum Getriebegehäuse. Werden Motor und Getriebe getrennt über eine Kupplung verbunden, kommen Fußlochabstand und Achshöhe des Fußmotors hinzu. Ohne diese Prüfungen lässt sich nicht sagen, ob ein Motor direkt auf das Getriebe passt. Die Flanschoptionen finden Sie auf der Seite Motoren mit Flansch B5 und B14.
Da ein Schneckengetriebe mit oben, unten oder seitlich liegender Schnecke eingebaut werden kann, steht der Motor nicht immer horizontal. Steht der Motor in der Maschine mit Welle nach unten (V1) oder nach oben (V3), geben Sie dies bei der Bestellung an; diese Lagen verändern die Lagerlast und die Stelle, an der sich Wasser auf dem Motor sammelt. Die angebotenen Bauformen sind in der Frage zu den Bauformen aufgeführt.
Umgebungsbedingungen neben dem heißen Getriebegehäuse
Im Schneckengetriebe wird die durch Gleitreibung verlorene Leistung in Wärme umgewandelt; das Gehäuse läuft daher heißer als ein Zahnradgetriebe bei gleicher Last. Der Motorflansch ist an dieses heiße Gehäuse geschraubt, und der Eigenlüfter am Motor kühlt nur den Motor, nicht das Getriebe. In einem geschlossenen Fach, etwa im Gehäuse einer Verpackungsmaschine, zirkuliert die warme Luft immer wieder; hinter der Lüfterhaube sollte ein Freiraum bleiben, aus dem der Motor Luft ansaugen kann.
Die Katalogwerte von HEM Motor gelten für Umgebungstemperaturen von −15 bis +40 Grad Celsius und Aufstellungshöhen bis 1000 m. Überschreitet die Temperatur im Motorfach diese Grenze oder liegt der Betrieb höher, ist dies bei der Bestellung anzugeben. Die Baureihe ist in Schutzart IP55 mit Isolationsklasse F ausgeführt. Für Umgebungen mit Nassreinigung oder nächtlicher Abkühlung ist eine Stillstandsheizung, zur Überwachung der Wicklungstemperatur ein PTC- oder PT100-Fühler als Bestelloption erhältlich.
Start-Stopp-Betrieb, Frequenzumrichter und niedrige Drehzahl
Bei Anwendungen wie Dosierschnecke, Tor oder Verpackungsstation läuft der Motor sehr häufig pro Stunde an. Jeder Anlauf erwärmt die Wicklung durch den hohen Anlaufstrom; bei solchem Betrieb erleichtert ein in die Wicklung eingesetzter PTC-Fühler den Schutz. Beim Losbrechen aus dem Stillstand ist die innere Reibung im Schneckengetriebe höher, daher muss das Anlaufmoment am Motor für diesen Moment ausreichen; für diese Prüfung wird der Anlaufwirkungsgrad aus dem Getriebekatalog herangezogen.
Wird die Drehzahl per Frequenzumrichter abgesenkt, treten zwei Effekte gemeinsam auf: Der wellengetriebene Lüfter wird langsamer, und da die Gleitgeschwindigkeit an der Schnecke sinkt, ändert sich der Getriebewirkungsgrad. Für einen Motor, der lange bei niedriger Frequenz mit vollem Drehmoment läuft, kann ein Fremdlüfter nötig sein; bei langem Motorkabel ist ein dU/dt- oder Sinusfilter zu prüfen. Geben Sie diese Bedingungen bei der Bestellung an; Details finden Sie auf der Seite Elektromotoren für Frequenzumrichterbetrieb. Wird bei Tor- und Schrankenantrieben mit Richtungswechsel ein Bremsmotor benötigt, geben Sie dies bei der Bestellung an; die Sicherheit beim Halten der Last ist Sache der Maschinenkonstruktion.
Welche Angaben sollten Sie beim Motortausch senden?
Für einen vom Getriebe abgebauten Motor ist der schnellste Weg, Fotos der Typenschilder von Motor und Getriebe nach den Schritten auf der Seite Ersatz anhand des Typenschilds finden per WhatsApp zu senden. Ist das Typenschild nicht lesbar, liefern die folgenden Maße ausreichende Informationen.
- Foto des Motortypenschilds: Leistung (kW), Drehzahl (U/min), Spannung und Schaltung (Δ/Y)
- Getriebetypenschild: Typ, Übersetzung und zulässige Antriebsdrehzahl
- Flanschtyp (B14 oder B5), Flanschaußendurchmesser und Lochabstand
- Wellendurchmesser, Wellenlänge und Passfederbreite am Motor
- Lage des Getriebes in der Maschine und Einbaulage am Motor (horizontal, V1, V3)
- Ungefähre Anlaufzahl pro Stunde und ob ein Frequenzumrichter eingesetzt wird
- Gewünschte Stückzahl
Diese Angaben werden zusammen mit Maschinentyp und Laufzeit bewertet; unsere WhatsApp- und Telefonkontakte finden Sie auf der Seite Kontakt.
Motoren für Schneckenantriebe im Shop
Da Schneckengetriebe meist im kleinen und mittleren Leistungsbereich eingesetzt werden, sind leichte, am Flansch hängende Motoren mit Aluminiumgehäuse die erste Gruppe, die Sie sich ansehen sollten; für stoßbelastete Antriebe oder raue Umgebungen kommen auch Motoren mit Graugussgehäuse in Frage. Alle Modelle sind im Elektromotoren-Shop gelistet.
Vierpolige Beispiele: 0,37 kW 71M2-4 Aluminium (1340 U/min), 0,55 kW 80M1-4 Aluminium (1400 U/min), 1,1 kW 90S-4 Aluminium (1445 U/min) und 3 kW 100L2-4 Aluminium (1450 U/min). Diese Modelle sind nur Beispiele; ihre Eignung für Ihr Getriebe und Ihre Maschine wird anhand von Flansch-, Wellen- und Lastangaben gesondert geprüft. Zum Getriebe selbst finden Sie auf unserer Website die Kategorie Schneckengetriebe; die Empfehlungen auf dieser Seite betreffen nur den Motor, das Getriebe wird anhand seiner eigenen Daten gesondert ausgewählt.
Häufig gestellte Fragen
Das Gehäuse des Schneckengetriebes ist sehr heiß – liegt das Problem am Motor?
Da bei dieser Getriebeart die Verlustleistung in Wärme umgewandelt wird, ist es normal, dass das Gehäuse heißer läuft als bei Zahnradgetrieben. Vergleichen Sie den Motorstrom mit dem Typenschildwert; ist der Strom normal, sollten Ölstand, Übersetzung und Last auf der Getriebeseite geprüft werden.
Kann ich statt eines 4-poligen Motors einen 2-poligen einbauen?
Bei gleicher Übersetzung verdoppelt sich die Abtriebsdrehzahl ungefähr, und das Abtriebsdrehmoment sinkt; zudem steigt die Gleitgeschwindigkeit an der Schnecke. Bleiben Sie in derselben Drehzahlklasse wie beim alten Motor, um die zulässige Antriebsdrehzahl des Getriebes nicht zu überschreiten.
Ersetzt die Selbsthemmung des Getriebes eine Bremse?
Nein. Auch wenn manche Schneckengetriebe mit hoher Übersetzung dem Zurückdrehen Widerstand entgegensetzen, schwächt sich dieses Verhalten durch Vibration und Verschleiß ab. Bei Maschinen, die eine Last halten müssen, werden Bremse und Sicherheitseinrichtung in der Maschinenkonstruktion gesondert gelöst; wird ein Bremsmotor benötigt, geben Sie dies bei der Bestellung an.
Was muss ich messen, wenn ich einen Motor mit B14-Flansch bestelle?
Messen Sie Flanschaußendurchmesser, Zentrierdurchmesser, Lochabstand und Gewindegröße der Schraubenbohrungen sowie Wellendurchmesser und Wellenlänge. Da es für dieselbe Baugröße verschiedene B14-Größen geben kann, reicht die Baugrößennummer allein nicht aus.
Kann für einen kleinen Schneckenantrieb ein Einphasenmotor verwendet werden?
Gibt es im Netz keinen Drehstrom, kommt unsere Einphasenmotor-Baureihe im Bereich 0,18–5,5 kW in Frage. Anlaufmoment und Flanschmaß des Einphasenmotors sollten zusammen mit dem Anlaufbedarf des Getriebes geprüft werden.